專案簡介與動機
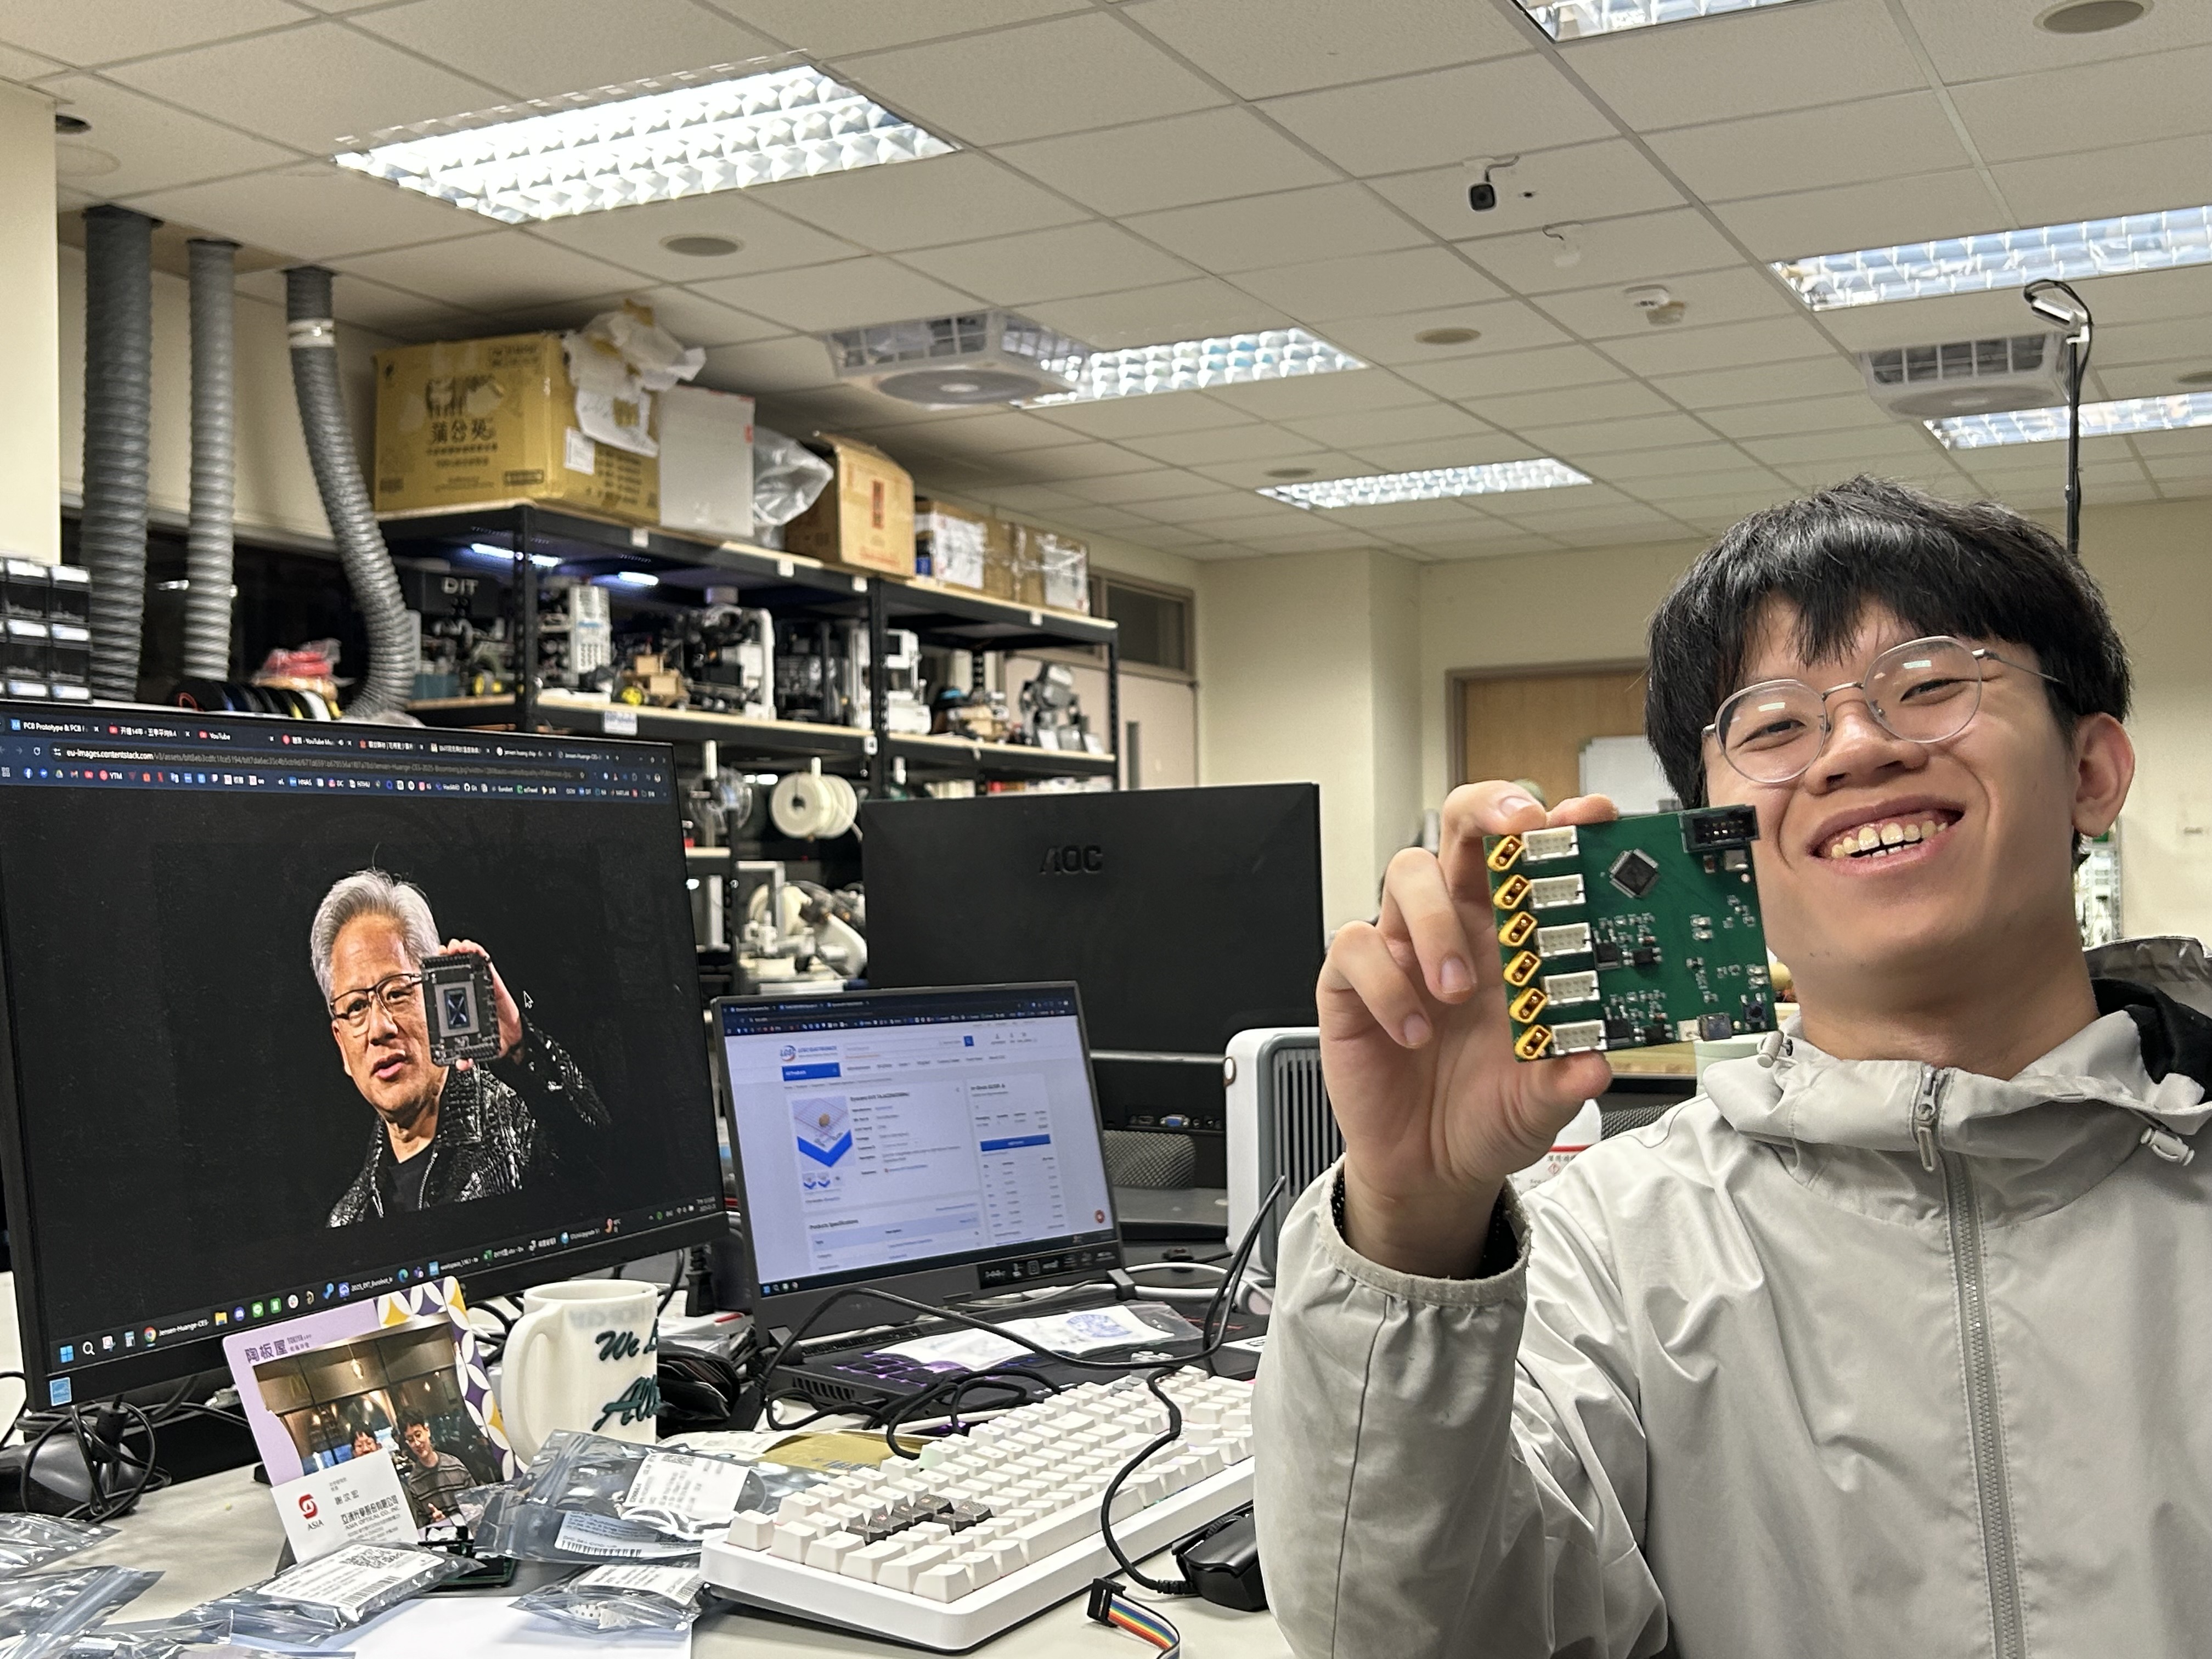
這是我為 Eurobot 機器人競賽設計的自製高整合度任務控制板,配合自製的 XL4015 降壓陣列配電板使用。
市售開發板(如 NUCLEO-F446RE)雖然隨手可得,但體積大且包含大量競賽中不需要的冗餘元件,在緊湊的機器人機構內部難以安裝。為了大幅優化空間利用率並降低明線複雜度,我決定自主研發這塊功能高度集中、尺寸僅 80mm x 86mm 的微型任務控制板。
主要硬體規格
- 核心處理器:STM32F446RE(180MHz ARM Cortex-M4,512KB Flash,128KB SRAM)
- 板卡尺寸:80mm x 86mm
- 伺服馬達控制:18 路伺服輸出
- 大功率 MOSFET 控制:4 路(LR7843 搭配 PC817 光耦隔離保護)
- 氣壓感測器介面:3 路 MPXV7007DP 差壓感測器
- 距離感測器介面:2 路 VL53 ToF 測距模組
- PCB 製程架構:四層板(4-layer PCB)設計,所有元件集中於正面,大幅降低單面 PCBA 代工成本
- 調試與燒錄:預留標準 ST-Link V2 介面
電路原理圖與四層板高密度佈局
在電路設計上,所有高密度 SMD 元件與晶片皆精準排列於頂層,透過手動佈線將高頻時脈、類比感測訊號與大電流致動迴路嚴格實體隔離,防止開關雜訊干擾 MCU。
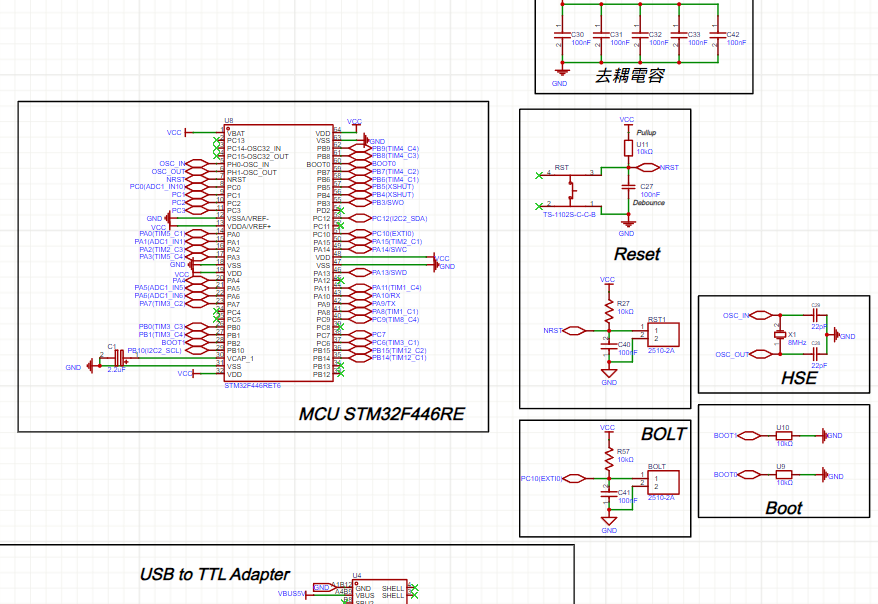
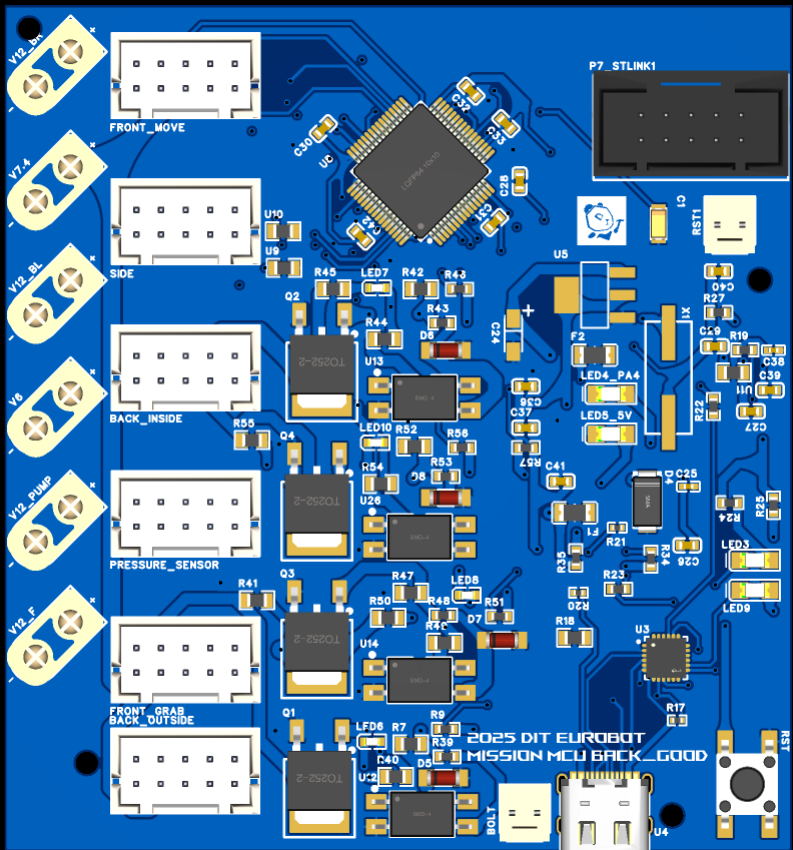
點擊上方任一張圖片即可啟動全螢幕燈箱放大檢視走線與細節。
PCBA 生產與手工回流焊接驗證
為確保在有限預算下達到最佳品質,正面元件送交 JLCPCB 進行自動化 PCBA 貼片;初期原型板我亦親自完成手工回流焊接(Reflow Soldering),驗證了整體電路與焊接可靠度。
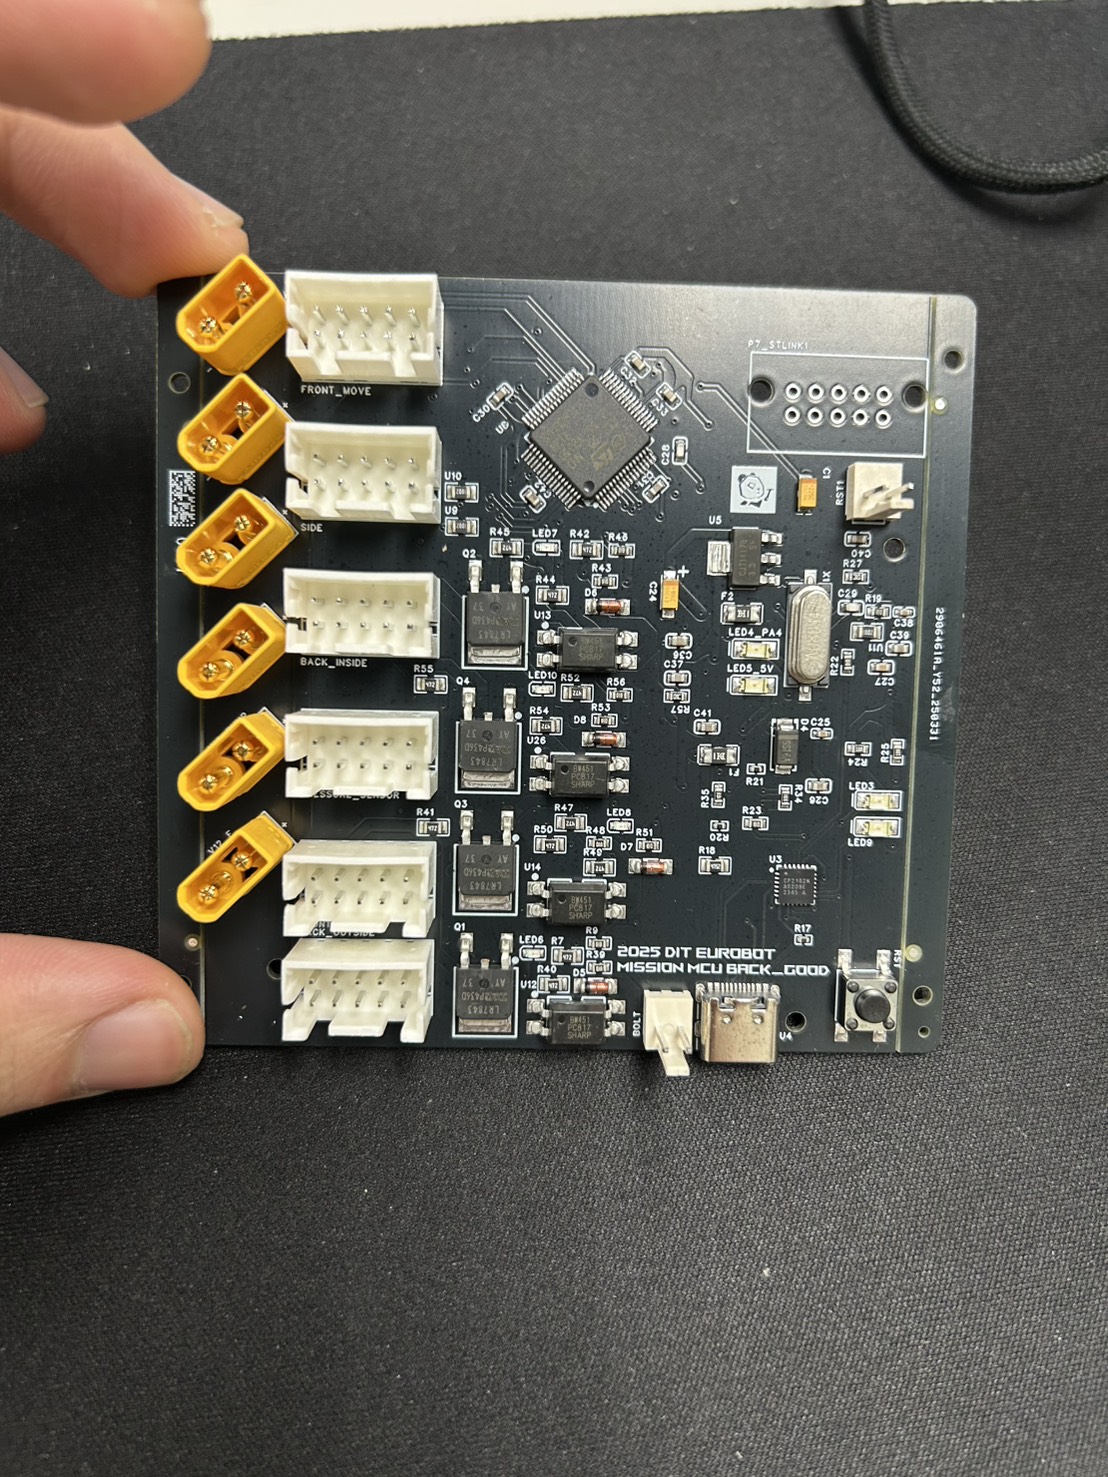
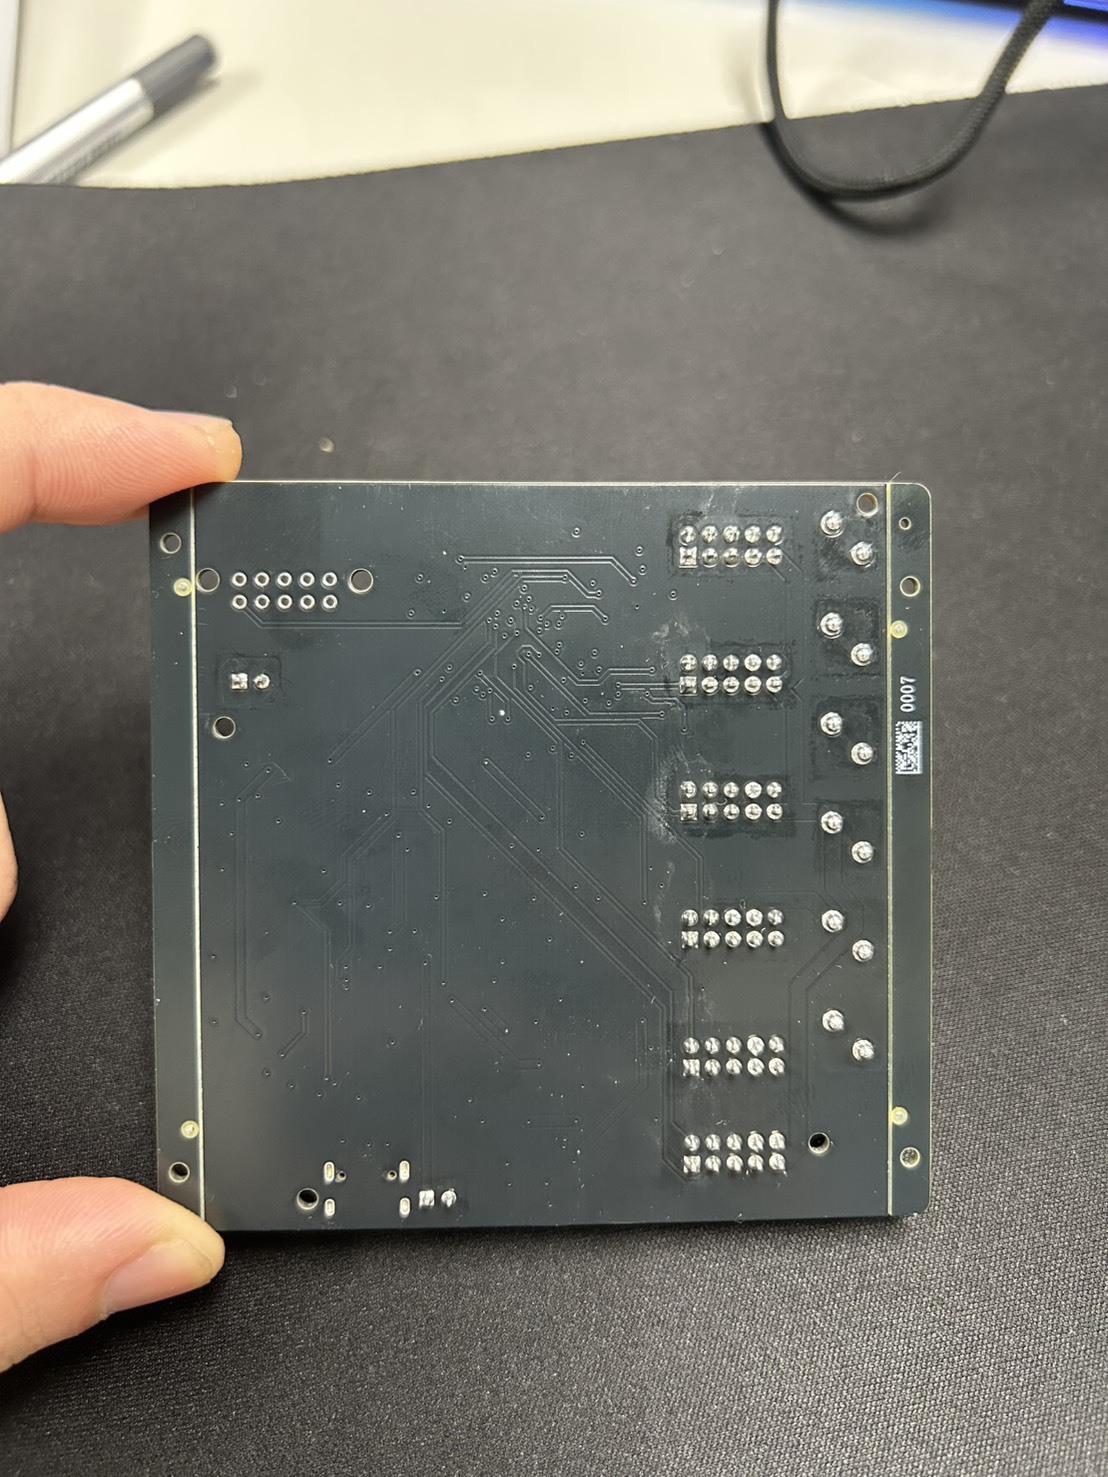
效益與驗證心得
- 極致體積壓縮:相較於市售 NUCLEO 加上大量杜邦線與外掛模組,自製板體積縮小 60% 以上,為機器人機構騰出寶貴空間。
- 高可靠度:經機器自動貼片與完整測試,全季競賽期間訊號傳輸與大電流致動皆零失誤。
- 模組化擴充:客製化端子座直接對接致動模組,徹底告別傳統線路凌亂容易鬆脫的惡夢。
開源設計檔案
本專案之 EasyEDA Pro 原理圖與 PCB Layout 已完全開源:
- OSHWLab 專案倉庫:2025_dit_eurobot_mission_-mcu_board 專案頁面 (OSHWLab)