專案概述與動機
這是一款基於 ESP32-S3-WROOM-1U 晶片為核心的高整合度微型機器人控制板,專為 Eurobot 競賽中的小型自主輔助機器人(SIMA)量身打造。
小機器人在競賽環境中受到嚴苛的長寬高與重量限制,若使用市售開發板外掛驅動模組,體積與重量往往嚴重超標。為此,我將微處理器、步進馬達驅動器、降壓/升壓雙電源模組以及避障測距介面全部濃縮在僅 81mm × 59mm 的雙層板上。
關鍵技術規格
- 核心 MCU SoC:ESP32-S3-WROOM-1U-N16R8(雙核 32 位元 LX7 處理器,240MHz,16MB Flash,8MB PSRAM)
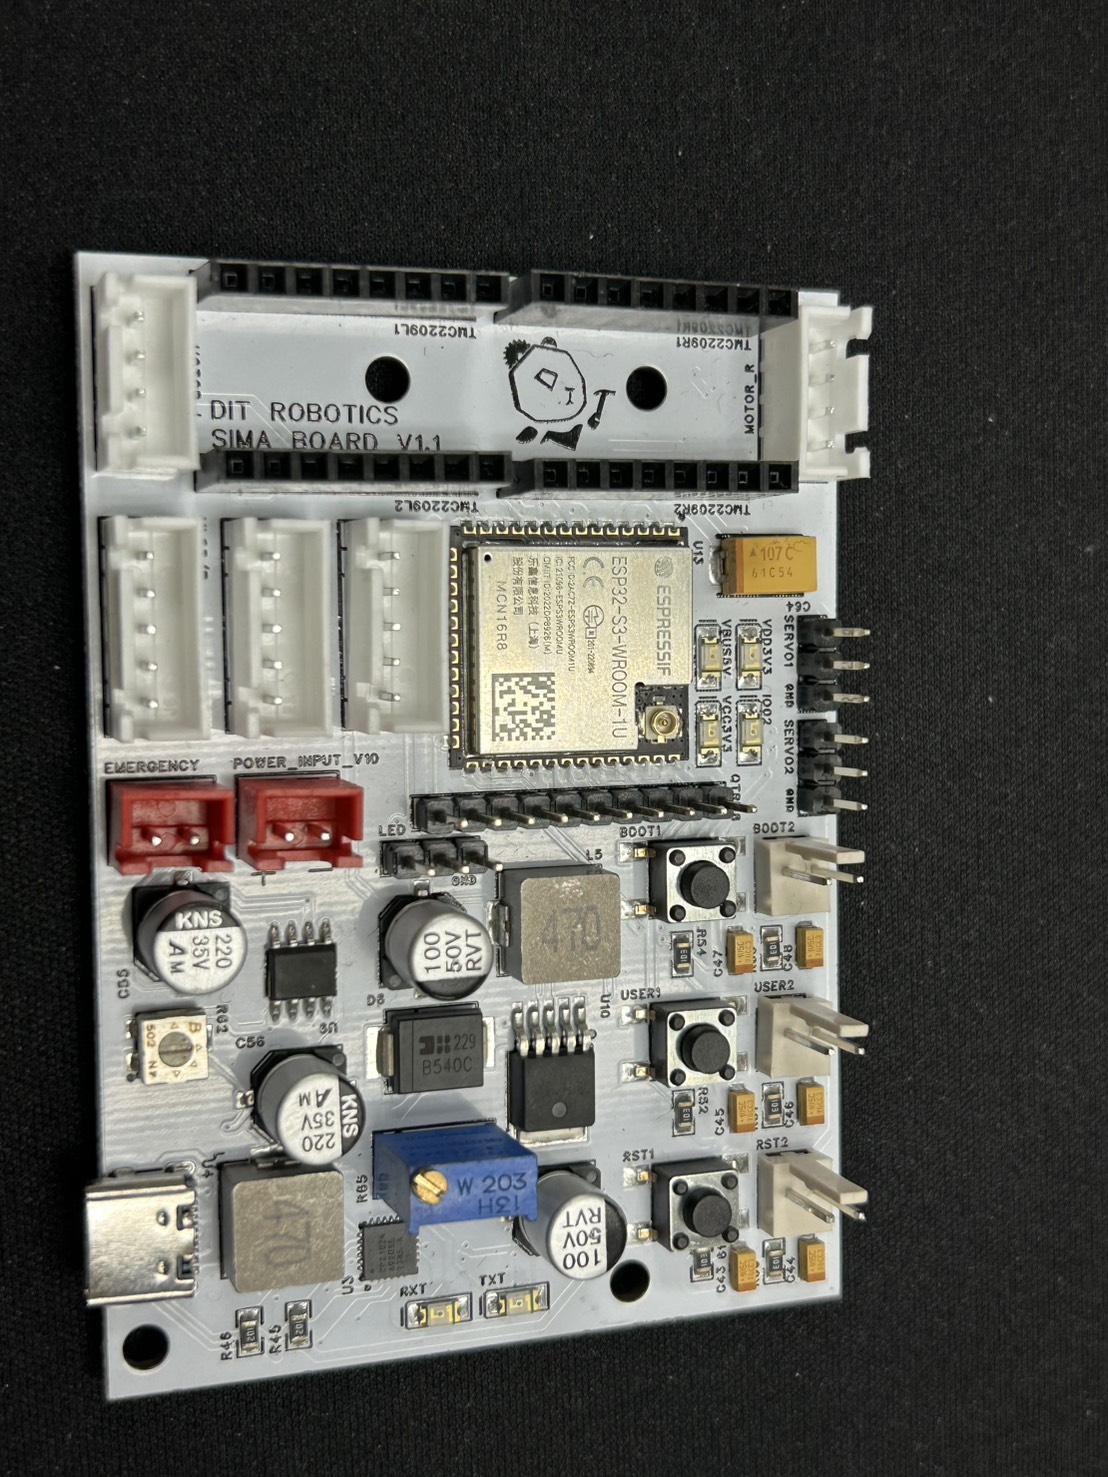
- 無線通訊:外接高增益天線接口(U.FL 連接器),確保競賽現場金屬遮蔽下穩定的 WiFi/BLE 連線
- 外觀尺寸:81mm × 59mm 超小尺寸
- 馬達驅動架構:
- 整合 2 組 TMC2209 靜音步進馬達驅動介面(開環下實現安靜且高精度的步進位置控制)
- 2 組伺服馬達(Servo)機構控制介面
- 彈性雙電源管理:
- XL1583 降壓電路(供邏輯與 MCU 穩定運作)
- XL6008 升壓電路(依致動器需求提供高壓輸出)
- 環境感知:3 組 VL53 飛行時間(ToF)雷射測距介面
- 燒錄與除錯:板載 CP2102 USB-to-UART 橋接器與自動下載電路(Auto-programming circuit)
電路設計與空間佈局
在緊湊的空間內,同時容納大發熱量的 TMC2209 驅動器與開關電源模組,散熱與雜訊隔離是首要考量。透過精密的元件佈局與接地鋪銅分割,有效避免了馬達高頻斬波開關雜訊串擾至 ESP32 的敏感類比與天線電路。
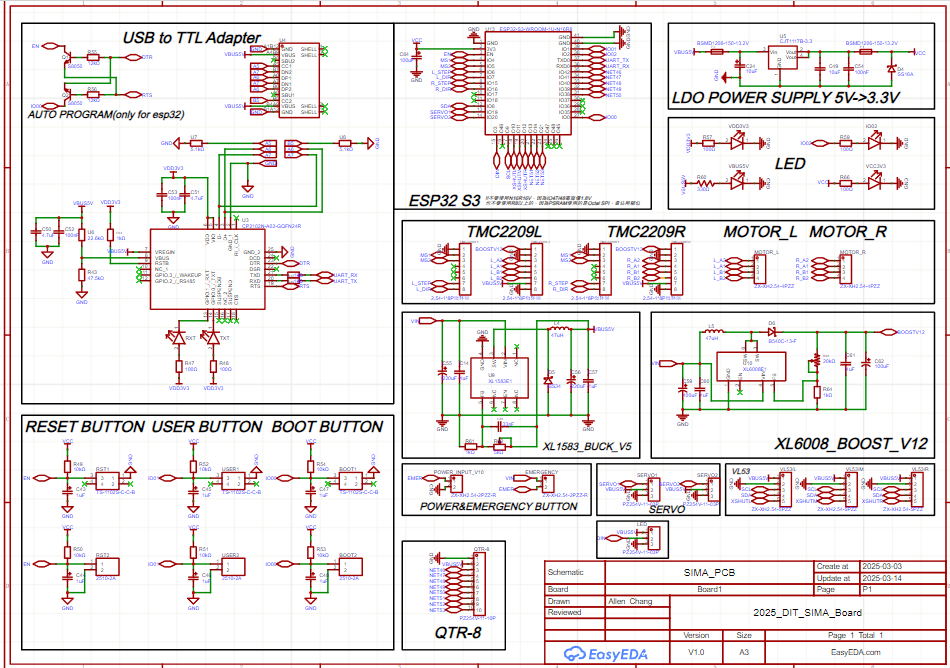
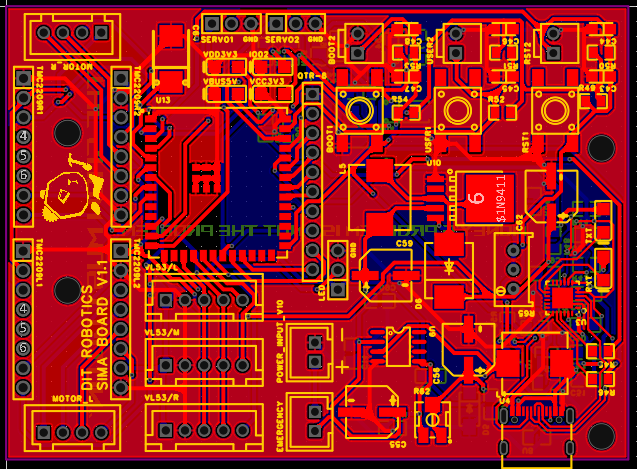
點擊上方任一張圖片即可啟動全螢幕燈箱放大檢視走線與細節。
實體打樣與 3D 渲染
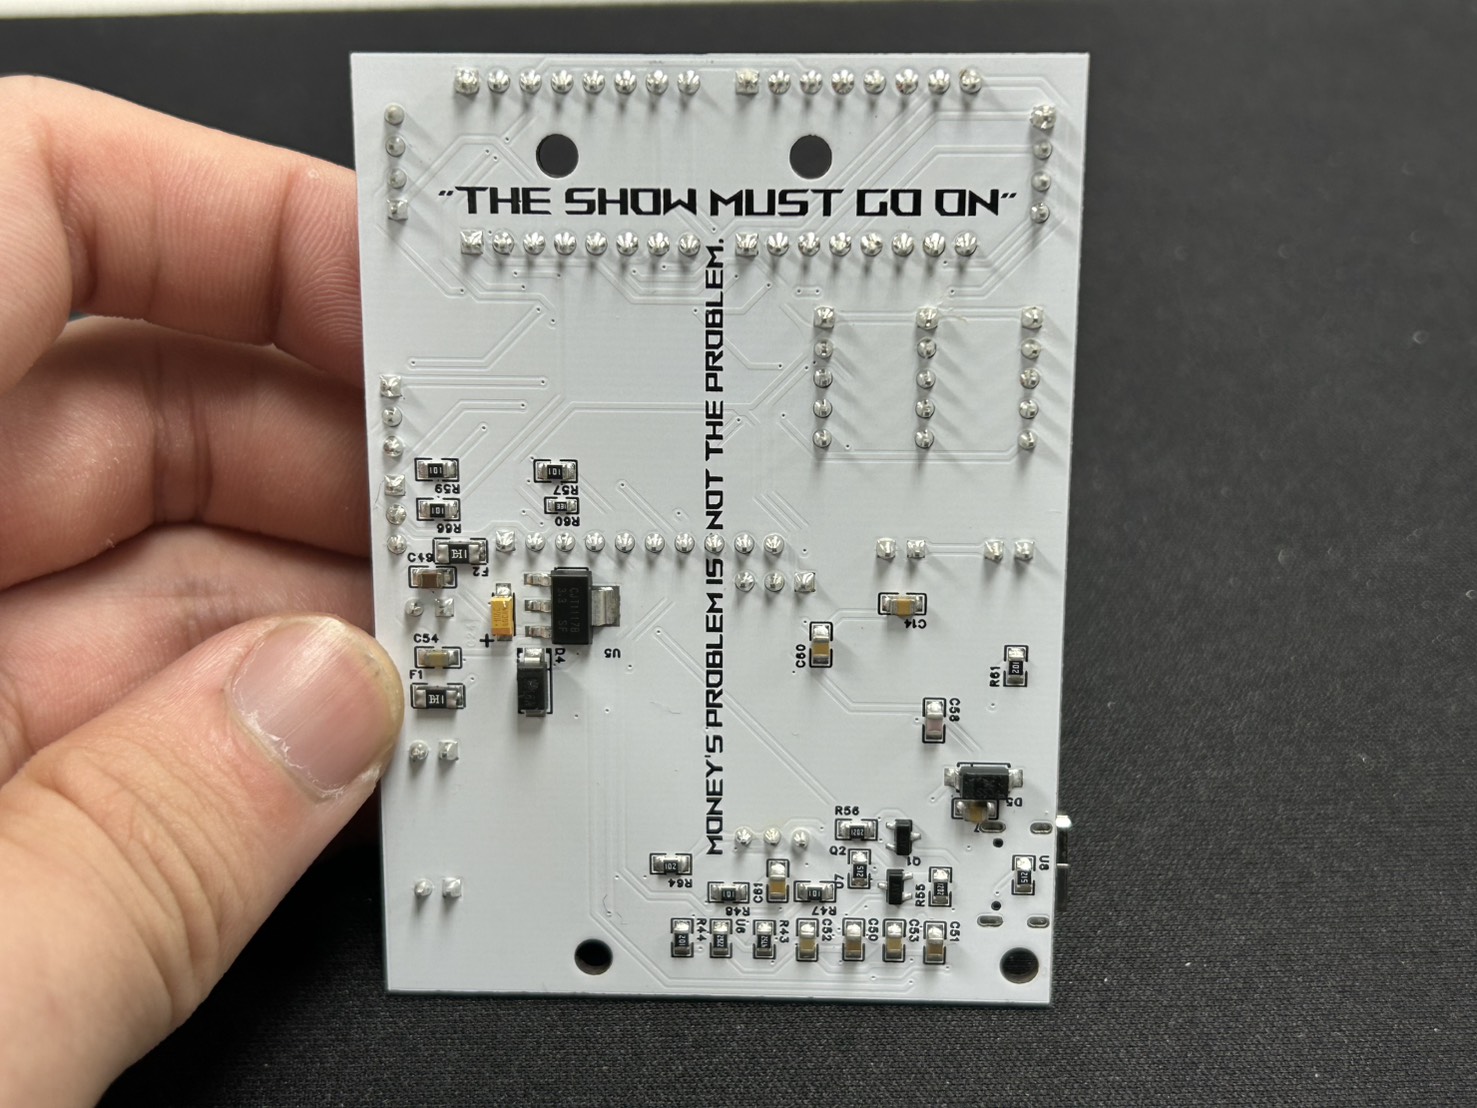
在正式送件前,我透過 3D CAD 建模與渲染預先核對了元件高度與機器人機構干涉,並在打樣後進行了手工回流焊接驗證。
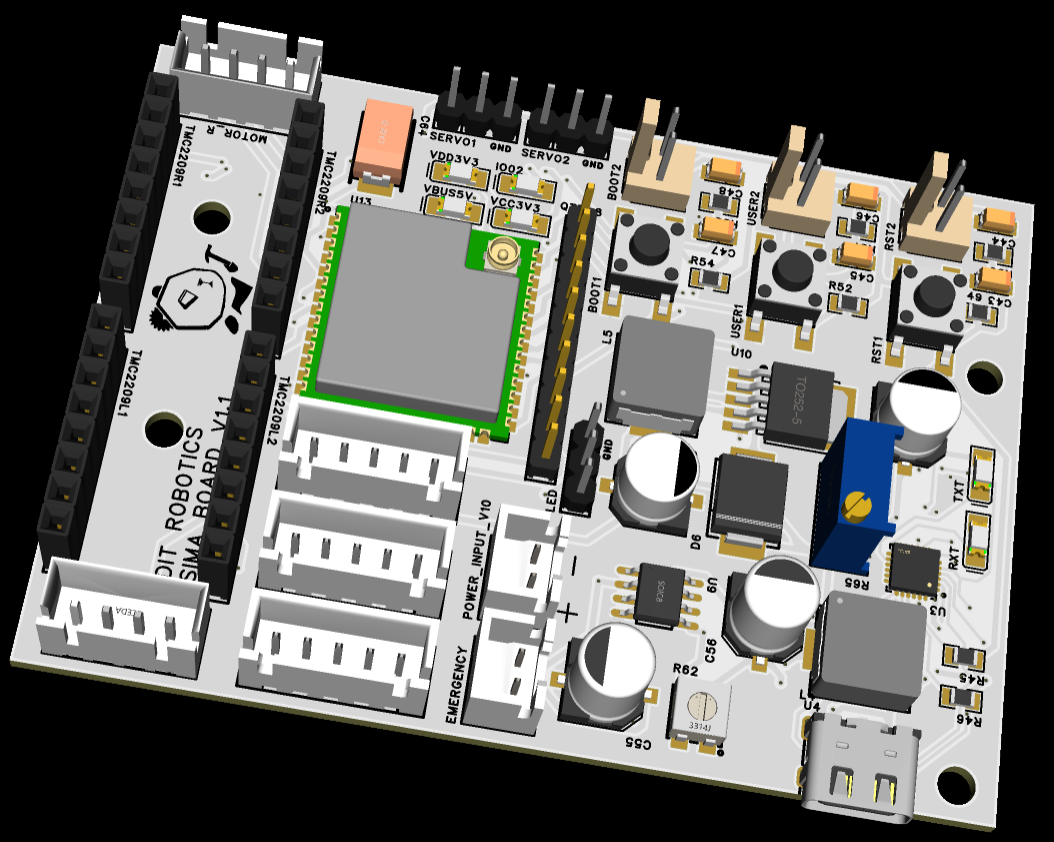
與商用開發板之優勢對比
- 極致整合:整合電源轉換、步進馬達驅動與測距感測器,不需要任何雜亂的轉接杜邦線。
- 免編碼器的高精度開環控制:利用 TMC2209 的微步進技術,即使在沒有外部回授編碼器的條件下,依然能安靜平滑地精準控制輪系轉動。
- 外接天線抗干擾:解決了板載 PCB 天線在競賽場地金屬底盤遮蔽下容易斷線的問題。
開源設計檔案
本專案之 EasyEDA Pro 原理圖與 PCB Layout 已完全開源:
- OSHWLab 專案倉庫:2025_dit_sima_board 專案頁面 (OSHWLab)