專案背景與設計動機
本項目是為參加 Eurobot 機器人競賽 所研發的客製化底盤控制板。
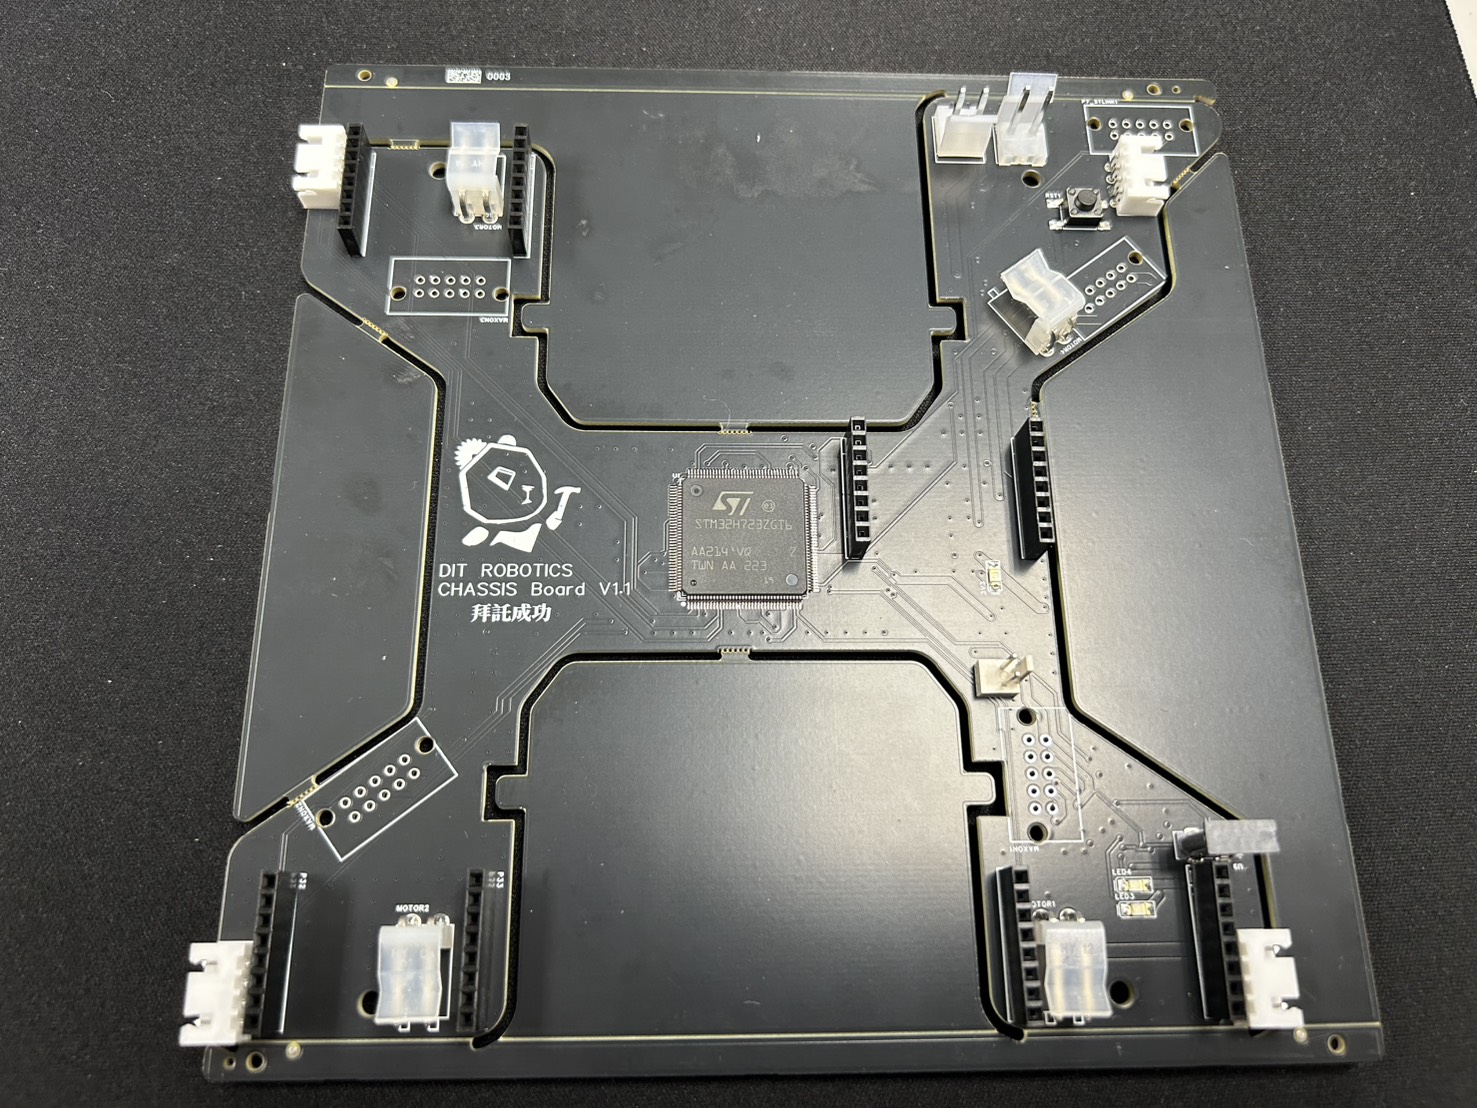
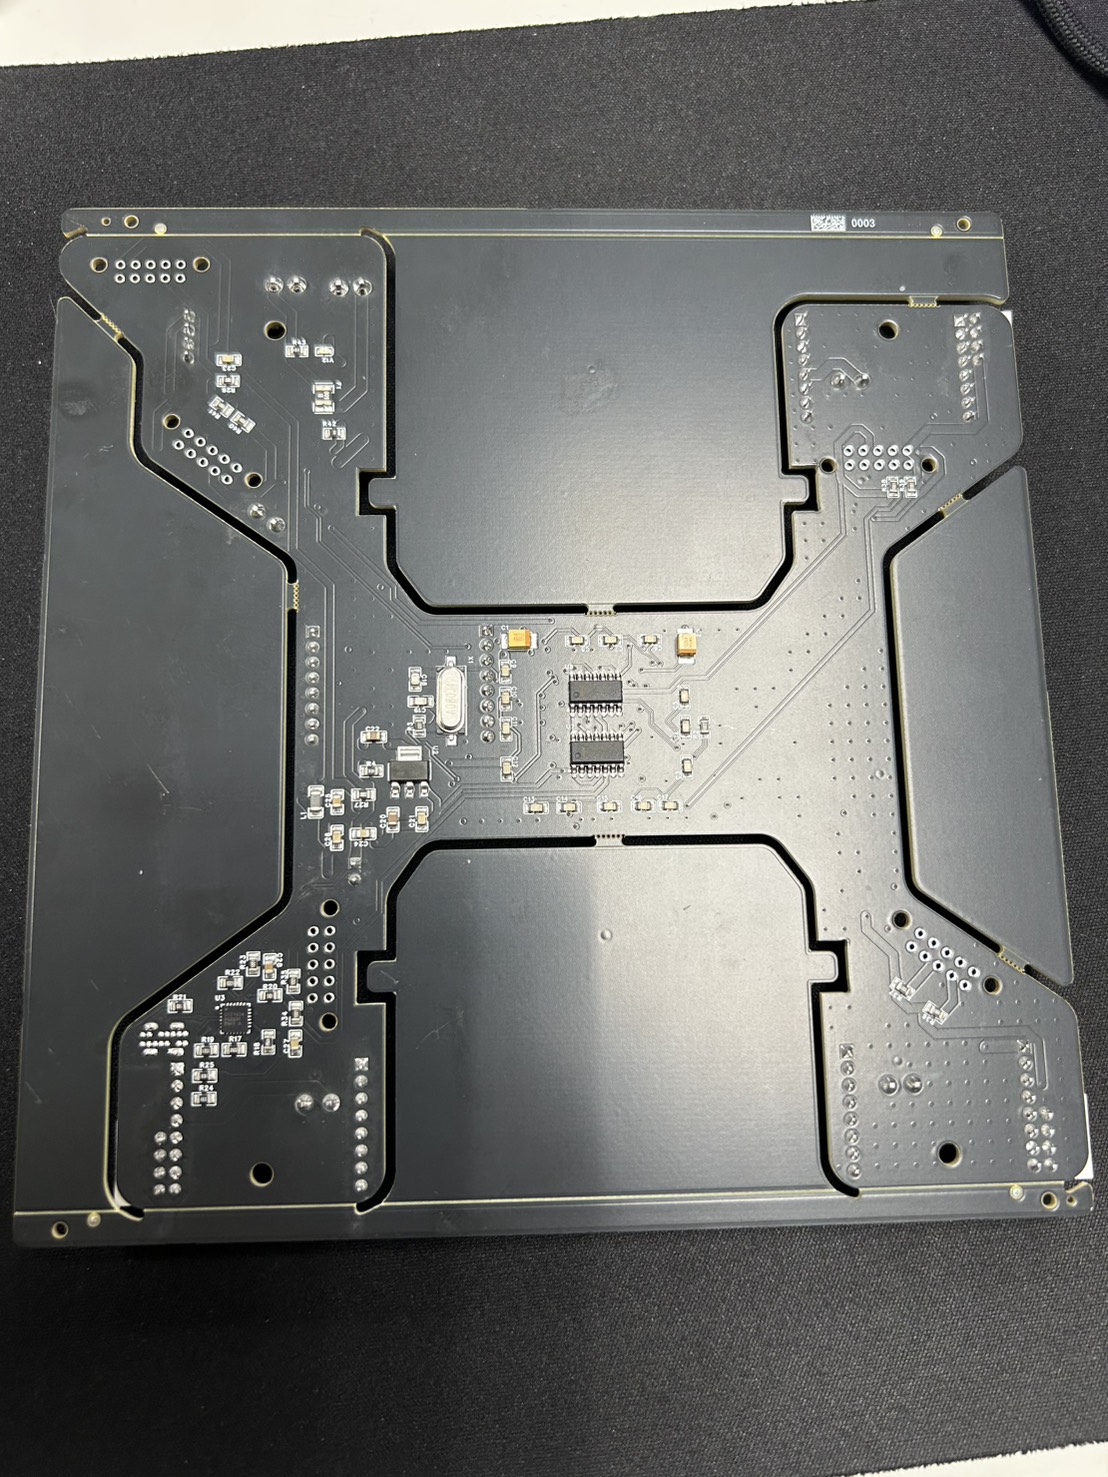
在過往團隊架構中,底盤控制系統通常分為「邏輯控制板」和「馬達驅動板」兩大塊獨立硬體。面對底盤空間極度緊湊的考驗,我大膽將邏輯電路與大電流驅動電路整合於同一塊 PCB 上,並根據底盤鈑金結構量身定制了特殊的 PCB 板框外形,大幅優化了空間利用率並消除繁雜的走線。
核心規格與元件選型
- 主控晶片 (MCU):STM32H723(高性能微控制器,具備充沛的定時器硬體資源以應對多路編碼器)
- 馬達驅動模組:Pololu G2 High-Power Motor Driver 18v17(由 Pololu 贊助清大 DIT 實驗室)
- 底盤運動架構:四輪全向輪(Omni-directional Drive)
- 編碼器信號整合:同時處理 8 組編碼器信號(4 組 Maxon 馬達內部編碼器 + 4 組 GoBilda 外部惰輪測程編碼器)
跨領域設計創新:AutoCAD 導出特殊板框
在設計非矩形的特殊外形 PCB 時,EDA 軟體內建的繪圖工具往往難以繪製複雜輪廓。為此我建立了一套高效的工作流:
- 首先在 AutoCAD 中依據機構底盤鈑金結構精確繪製出 PCB 板框曲線與避位孔。
- 將 DWG/DXF 檔案直接匯入 EasyEDA Pro 轉換為 Board Outline 進行後續走線。
- 讓端子座位置緊鄰馬達與致動器,極致縮短明線距離。
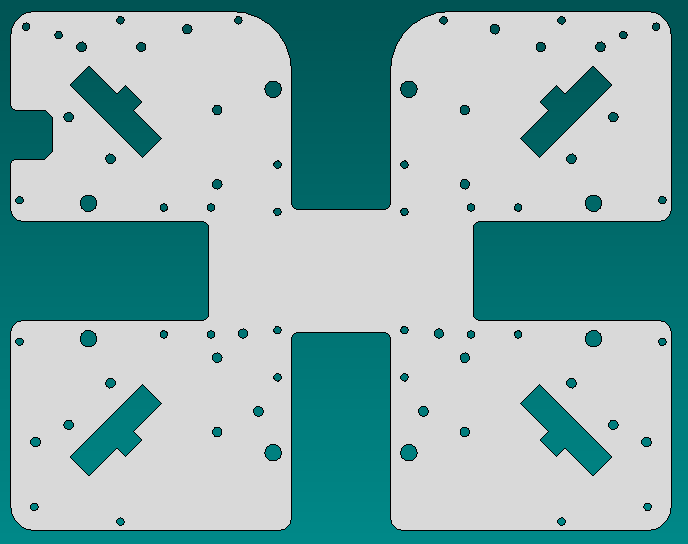
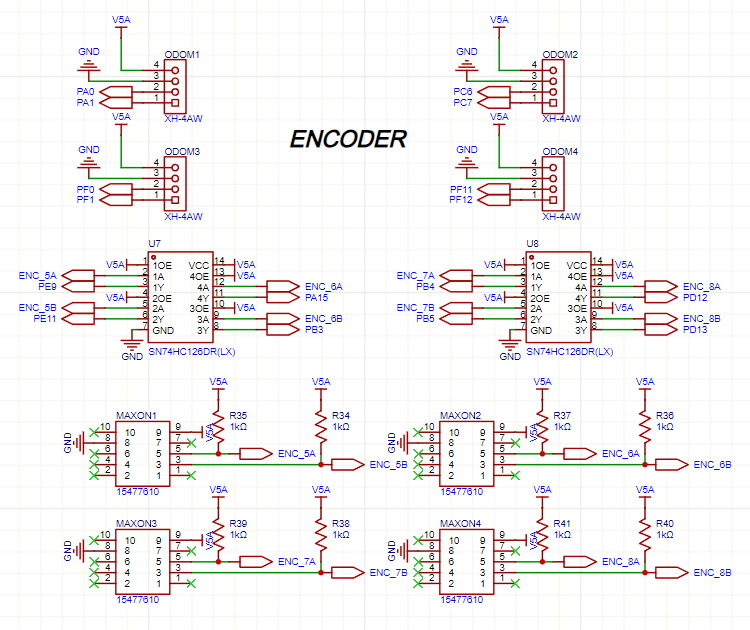
點擊上方任一張圖片即可啟動全螢幕燈箱放大檢視走線與細節。
關鍵技術突破:雙編碼器信號干擾與腳位最佳化
本專案面臨的最大挑戰是同時處理兩批電氣特性截然不同的編碼器信號:
- Maxon 馬達編碼器:需透過 Buffer 電路處理信號。
- GoBilda 惰輪編碼器:無須 Buffer 處理,對信號雜訊更敏感。
經過團隊反覆示波器量測與除錯,我們重新調整了電路設計。由於 STM32H723 的特定定時器會與 ST-Link 燒錄腳位共用,我們策略性地將較不敏感的 Maxon 編碼器指派至共用定時器腳位,而將更靈敏的 GoBilda 測程編碼器連接至獨立專用定時器,徹底杜絕了信號干擾與遺失脈衝的狀況。
實體打樣與 3D 渲染
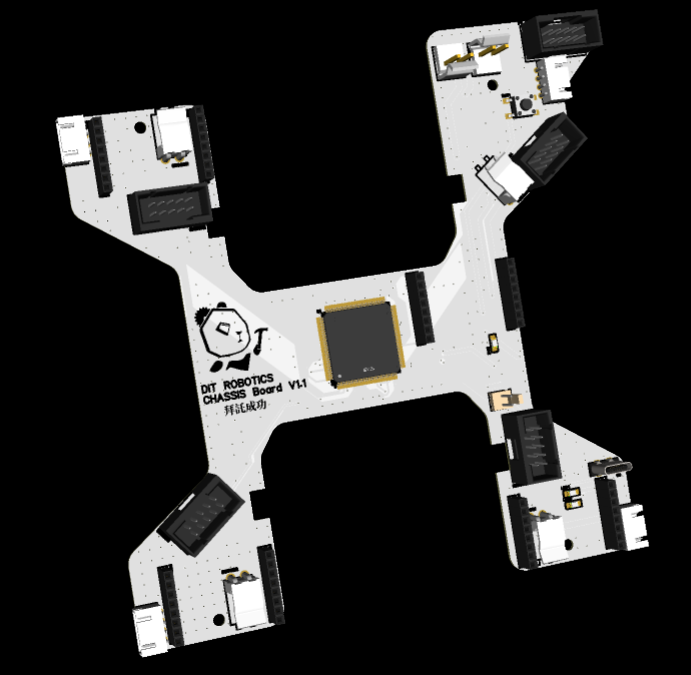
通訊架構與競賽成果
- 通訊協議整合:由於 STM32H723 當時對 microROS 的原生支援度有限,團隊採取
rosserial透過 Bridge 由 ROS1 穩定橋接至 ROS2,實現上層導航與底層電機的零延遲雙向通訊。 - 控制成果:四輪全向移動底盤運動控制精準,八組編碼器閉環回授穩定,為機器人賽季的定位導航奠定了最堅實的底層基礎。
開源設計檔案
本專案之設計檔案已開源:
- OSHWLab 專案倉庫:2025_dit_chassis_board 專案頁面 (OSHWLab)